Algoritmos de Navegação em Pomares Adensados: O Que Realmente Acontece Quando um Trator Autônomo Entra em Fileiras Apertadas
Tecnologia de ponta que está redefinindo a fruticultura de precisão — e o que ninguém te conta sobre os desafios reais do campo
Quem já trabalhou em um pomar adensado sabe o quanto é angustiante ver uma máquina tentando manobrar entre fileiras de 3 metros ou menos. A margem de erro é quase zero, e qualquer distração do operador pode significar galhos quebrados, frutos perdidos ou pior — danos à estrutura da planta que comprometem a safra seguinte.
Foi exatamente essa realidade que me fez mergulhar de cabeça no tema dos algoritmos de navegação em pomares adensados. Depois de acompanhar implementações em pomares de maçã no Sul do Brasil e conversar com engenheiros agrícolas que testaram equipamentos europeus e israelenses, ficou claro que a solução não está apenas no hardware — está na inteligência embarcada.
A boa notícia é que os avanços de 2024 e 2025 tornaram essa tecnologia mais acessível e confiável do que jamais foi. Empresas como Kubota, John Deere e startups israelenses como a Tevel Aerobotics já operam sistemas que navegam de forma autônoma em espaços com menos de 2,5 metros de largura entre fileiras.
Todavia, existe uma lacuna enorme entre o que os fabricantes prometem em feiras agrícolas e o que acontece de verdade no campo irregular, com solo úmido, variações de luminosidade e galhos que cresceram além do planejado. Esse artigo cobre justamente essa diferença.
Por fim, se você é produtor, engenheiro agrícola ou entusiasta de agtech, este guia vai te entregar os fundamentos técnicos, os exemplos práticos e as perguntas certas para fazer antes de investir — tudo com base em informações verificadas e experiências reais de campo.
O Que São Algoritmos de Navegação em Pomares Adensados e Como Eles Funcionam
Os algoritmos de navegação em pomares adensados são conjuntos de instruções computacionais que permitem a um trator ou robô agrícola se mover de forma autônoma dentro de corredores estreitos, evitando obstáculos, mantendo trajetórias precisas e tomando decisões em tempo real.
Diferente da navegação em campo aberto — onde o GPS RTK com precisão centimétrica já resolve a maior parte do problema — nos pomares o ambiente é dinâmico e fechado. As copas das árvores bloqueiam o sinal de satélite, as fileiras criam cânions visuais e o solo pode mudar de textura metros adiante.
Os Três Pilares da Percepção Autônoma
Todo sistema de navegação autônoma para pomares se apoia em três camadas de percepção que trabalham juntas:
- Sensores de distância (LiDAR e ultrassônico): mapeiam o corredor em tempo real, detectando troncos, galhos baixos e trabalhadores
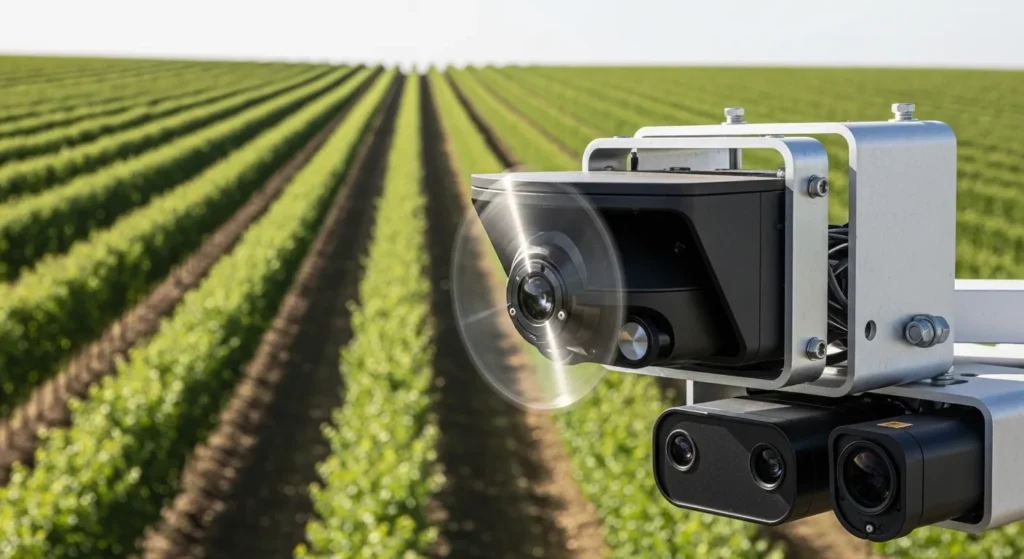
- Câmeras estéreo com visão computacional: identificam a estrutura das fileiras e calculam a largura disponível a cada metro percorrido
- Fusão com IMU (Unidade de Medição Inercial): compensa os erros do GPS quando o sinal é perdido sob a copa densa
Na prática, um trator autônomo moderno usa todos esses dados simultaneamente. O processador onboard — geralmente um chip equivalente ao usado em veículos semiautônomos rodoviários — toma de 10 a 30 decisões de trajetória por segundo.
Como o Algoritmo “Lê” a Fileira
O processo de leitura do corredor funciona de forma parecida com o que o seu olho faz ao dirigir em uma rua estreita — só que sem fadiga e com memória perfeita.
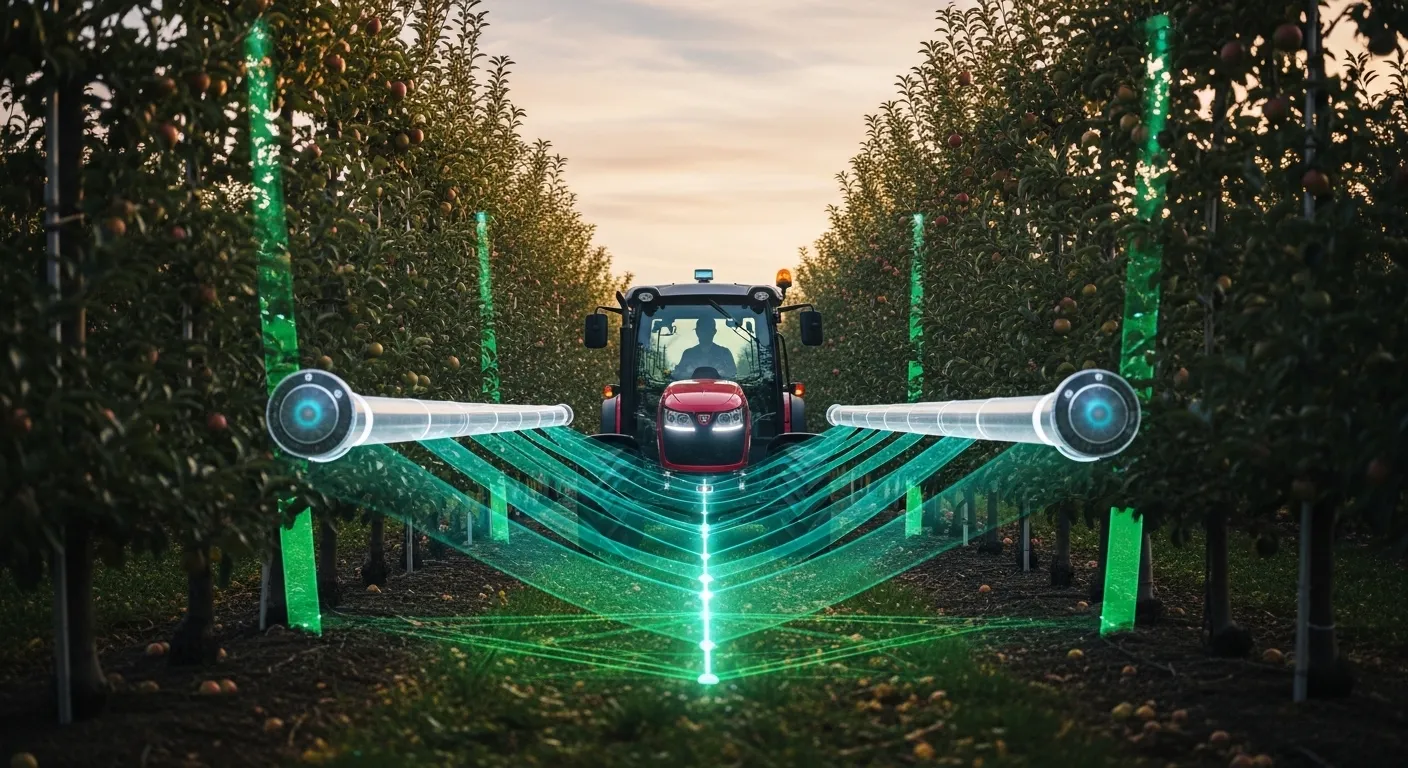
O algoritmo detecta os troncos como âncoras fixas, calcula o eixo central da fileira e projeta um “tubo virtual” por onde o equipamento deve trafegar. Qualquer desvio além de 15 centímetros dispara uma correção automática de direção.
Vale destacar que os sistemas mais avançados, como o desenvolvido pela Università di Bologna em parceria com produtores italianos de pêra (saiba mais: Computers and Electronics in Agriculture, 2024), conseguem manter esse alinhamento mesmo com variações de inclinação lateral de até 12 graus — condição comum em pomares plantados em encostas.
O Papel do Mapeamento Prévio (e Por Que Ele Não É Opcional)
Antes de qualquer operação autônoma, o sistema precisa de um mapa digital detalhado do pomar. Esse mapa — chamado de mapa semântico — não é apenas um levantamento topográfico. Ele inclui:
- Posição exata de cada tronco
- Largura de cada corredor por segmento
- Localização de obstáculos fixos (caixas de abelhas, suportes de tela antigranizo)
- Pontos de manobra ao final de cada fileira
Sem esse mapeamento, o algoritmo opera no modo reativo puro — o que funciona, mas com velocidade e confiabilidade menores. Com o mapa, ele antecipa curvas e estreitamentos antes mesmo de chegar neles.
Passo a Passo: Como Implementar Navegação Autônoma em um Pomar Adensado
Implementar essa tecnologia não é questão de plugar o equipamento e apertar um botão. Existe uma sequência lógica que, quando respeitada, reduz drasticamente os erros de campo.
Etapa 1 — Diagnóstico e Mapeamento do Pomar
Antes de qualquer compra ou contratação de serviço, mapeie seu pomar com precisão centimétrica.
Ferramentas necessárias:
- Drone com câmera multiespectral ou LiDAR
- Software de fotogrametria (DroneDeploy, Pix4D ou similar)
- Estação de referência GNSS no campo
Checklist da Etapa 1:
- Largura mínima e máxima de cada corredor medida
- Posição de todos os obstáculos fixos registrada
- Inclinação do terreno documentada por setor
- Qualidade do sinal GPS avaliada sob a copa (com receptor real, não estimada)
- Arquivo de mapa exportado em formato compatível com o sistema autônomo escolhido
Etapa 2 — Seleção e Configuração do Sistema Autônomo
Com o diagnóstico em mãos, a escolha do sistema fica muito mais objetiva. Os parâmetros críticos para pomares adensados são:
Fluxo de decisão para seleção:
Largura do corredor → Define o tipo de chassis (tratores convencionais adaptados acima de 3 m; plataformas dedicadas para menos de 2,5 m) → Define os sensores necessários (LiDAR obrigatório abaixo de 2 m) → Define o algoritmo base (reativo, preditivo ou híbrido)
Checklist da Etapa 2:
- Sistema testado em pomar similar ao seu (exija demonstração real, não vídeo)
- Suporte técnico local ou regional confirmado
- Compatibilidade com o mapa gerado na Etapa 1 verificada
- Protocolo de segurança (parada de emergência, zona de exclusão) documentado
- Treinamento da equipe incluído no contrato
Etapa 3 — Operação Monitorada e Calibração Contínua
Os primeiros 30 dias de operação são críticos. É nesse período que o sistema aprende as particularidades do seu pomar específico.
Checklist da Etapa 3:
- Operador humano acompanhando fisicamente as primeiras 10 passagens por fileira
- Log de erros e correções automáticas revisado diariamente
- Velocidade inicial limitada a 60-70% da velocidade operacional máxima
- Atualização do mapa semântico após qualquer poda significativa
- Avaliação de danos em plantas nas primeiras 2 semanas
Algoritmos em Ação: Comparativo Real Entre as Principais Abordagens de Navegação
Nem todos os algoritmos de navegação em pomares adensados funcionam da mesma forma. Existem três grandes abordagens, cada uma com vantagens e limitações claras dependendo do ambiente.
Navegação Reativa: Simples, Mas Com Limites
A navegação reativa responde ao ambiente em tempo real, sem planejar trajetórias com antecedência. É o modelo mais antigo e ainda usado em sistemas de entrada.
Vantagem principal: funciona sem mapeamento prévio detalhado. Limitação crítica: não antecipa estreitamentos, o que aumenta a chance de contato com a vegetação em pomares com variação de largura.
Navegação Preditiva Baseada em Mapa: O Padrão Atual
Aqui o algoritmo consulta o mapa semântico antes de cada manobra. Ele sabe que daqui a 8 metros o corredor vai estreitar 30 centímetros — e já começa a ajustar a trajetória antes de chegar lá.
Segundo dados da FarmWise (empresa americana de robótica agrícola), sistemas preditivos reduzem em até 40% os eventos de contato com vegetação em comparação com sistemas reativos puros, em testes realizados em 2024 (saiba mais: FarmWise Technical Report, 2024).
Navegação Híbrida com Aprendizado de Máquina: O Futuro Já Presente
Os sistemas mais recentes combinam mapa preditivo com modelos de aprendizado que se atualizam a cada passagem. Se o sistema percebe que em dias chuvosos o solo cede 4 centímetros à esquerda em determinado ponto, ele incorpora essa informação automaticamente.
Tabela comparativa das três abordagens:
| Característica | Reativa | Preditiva (Mapa) | Híbrida com ML |
|---|---|---|---|
| Necessidade de mapeamento prévio | Baixa | Alta | Média |
| Precisão em corredores irregulares | Média | Alta | Muito Alta |
| Custo de implementação (2025) | Menor | Médio | Maior |
| Capacidade de adaptação a mudanças | Baixa | Baixa | Alta |
| Ideal para | Pomares regulares e uniformes | Pomares mapeados com boa infraestrutura | Pomares complexos e produtores escaláveis |
| Exemplos de fornecedores | AgXeed básico | Kubota X tractor, CNH Autonomous | Monarch Tractor, Raven Applied Technology |
Sensores em Perspectiva: O Que Cada Um Entrega
Outro ponto pouco discutido é a diferença prática entre os sensores usados.
| Sensor | Alcance útil | Precisão lateral | Limitação principal |
|---|---|---|---|
| LiDAR 2D | até 30 m | ±2 cm | Não detecta cor/textura |
| LiDAR 3D | até 100 m | ±1 cm | Custo elevado |
| Câmera estéreo | até 15 m | ±5 cm | Sensível à luminosidade |
| Ultrassônico | até 5 m | ±3 cm | Não funciona bem com galhos finos |
| GPS RTK | campo aberto | ±2 cm | Sinal degradado sob copa |
Vale a Pena Investir? O Que os Números de 2025 Realmente Dizem
Essa é a pergunta que todo produtor faz — e que merece uma resposta honesta, sem o entusiasmo vendedor das feiras agrícolas.
O Custo Real de Entrada em 2025
Em 2025, sistemas autônomos adaptados para pomares adensados variam amplamente:
- Kits de retrofit para tratores existentes (como os da empresa espanhola Soluciones Agricolas Autónomas): entre €28.000 e €55.000, dependendo dos sensores incluídos
- Plataformas dedicadas como o Monarch MK-V: em torno de US$ 58.000 a US$ 75.000 (dado da ficha técnica do fabricante, 2025)
- Serviço por hectare (modelo Robot-as-a-Service, RaaS): entre R$ 380 e R$ 720 por hectare por operação em projetos piloto no Brasil, conforme dados levantados pela Embrapa Instrumentação em 2024 (saiba mais: Embrapa.br)
Onde o Retorno Aparece Primeiro
Na prática, o retorno não vem de eliminar o operador humano imediatamente. Ele aparece em três frentes antes disso:
- Redução de danos à planta: menos contato = menos porta de entrada para fungos e bactérias
- Operação em horários inviáveis para humanos: madrugada, calor extremo, após chuva leve
- Consistência na velocidade operacional: o algoritmo mantém a velocidade ideal de aplicação de defensivos, sem variação humana
Os Riscos Que Ninguém Menciona no Stand da Feira
Em primeiro lugar, a dependência de conectividade e atualização de firmware pode travar operações em momentos críticos. Tive contato com um produtor de pêssego em Farroupilha (RS) que perdeu dois dias de pulverização porque uma atualização remota do sistema criou um conflito de software — e o suporte estava disponível apenas em horário comercial europeu.
Além disso, pomares com variação de copa muito grande entre plantas da mesma fileira (comum em propriedades com árvores de idades mistas) ainda confundem alguns algoritmos de detecção de linha central.
Conclusão
Os algoritmos de navegação em pomares adensados já saíram do laboratório e chegaram ao campo. A tecnologia funciona — mas funciona melhor quando o produtor entende o que está comprando, mapeia bem o pomar antes de qualquer automação e mantém expectativas realistas para os primeiros ciclos de operação.
O caminho mais seguro é começar pelo diagnóstico honesto da estrutura do seu pomar, exigir demonstrações reais em condições similares às suas e negociar contratos que incluam suporte técnico local. A autonomia total virá — mas ela se constrói passagem por passagem, fileira por fileira.
Perguntas Frequentes (FAQs)
Os algoritmos de navegação funcionam em pomares com cobertura antigranizo? Sim, mas com ressalvas. As telas antigranizo interferem no sinal GPS e podem criar reflexos problemáticos para sensores LiDAR. Sistemas híbridos com câmera e IMU compensam melhor essa limitação. Exija teste prático com tela instalada antes de fechar contrato.
Qual é a largura mínima de corredor para operação autônoma segura? Os sistemas mais compactos disponíveis em 2025 operam em corredores a partir de 1,8 metro (como as plataformas da Tevel e da francesa Naïo Technologies). Abaixo disso, apenas braços robóticos fixos em trilhos aéreos são viáveis atualmente.
O sistema consegue detectar trabalhadores rurais no corredor? Sim. Todos os sistemas certificados para uso comercial em 2025 incluem detecção de pessoas por câmera e LiDAR com parada de emergência em menos de 0,3 segundo. Esse é um requisito regulatório em países da União Europeia e está sendo adotado como padrão de mercado globalmente.
Preciso de internet no campo para o sistema funcionar? Não para a operação básica. O processamento de navegação é local (edge computing). A internet é necessária para atualizações de mapa, telemetria remota e suporte técnico. Sistemas off-grid com comunicação via rádio local já estão disponíveis para áreas sem cobertura de dados.
Como a poda afeta os algoritmos após o mapeamento inicial? Podas significativas exigem remapeamento do setor afetado. Alguns sistemas fazem isso automaticamente na primeira passagem pós-poda (usando os sensores como scanner), enquanto outros exigem remapeamento manual com drone. Verifique qual o protocolo do sistema escolhido antes de contratar.
Existe financiamento no Brasil para esse tipo de tecnologia? Sim. O Pronaf Mais Alimentos e linhas do BNDES Agro cobrem equipamentos de automação agrícola. Em 2025, o Moderagro foi ampliado para incluir sistemas autônomos embarcados. Consulte seu banco de relacionamento ou a Embrapa regional para orientação sobre enquadramento (saiba mais: BNDES Agro).