RL Drones: Navegação Autônoma em Florestas Densas sem GPS
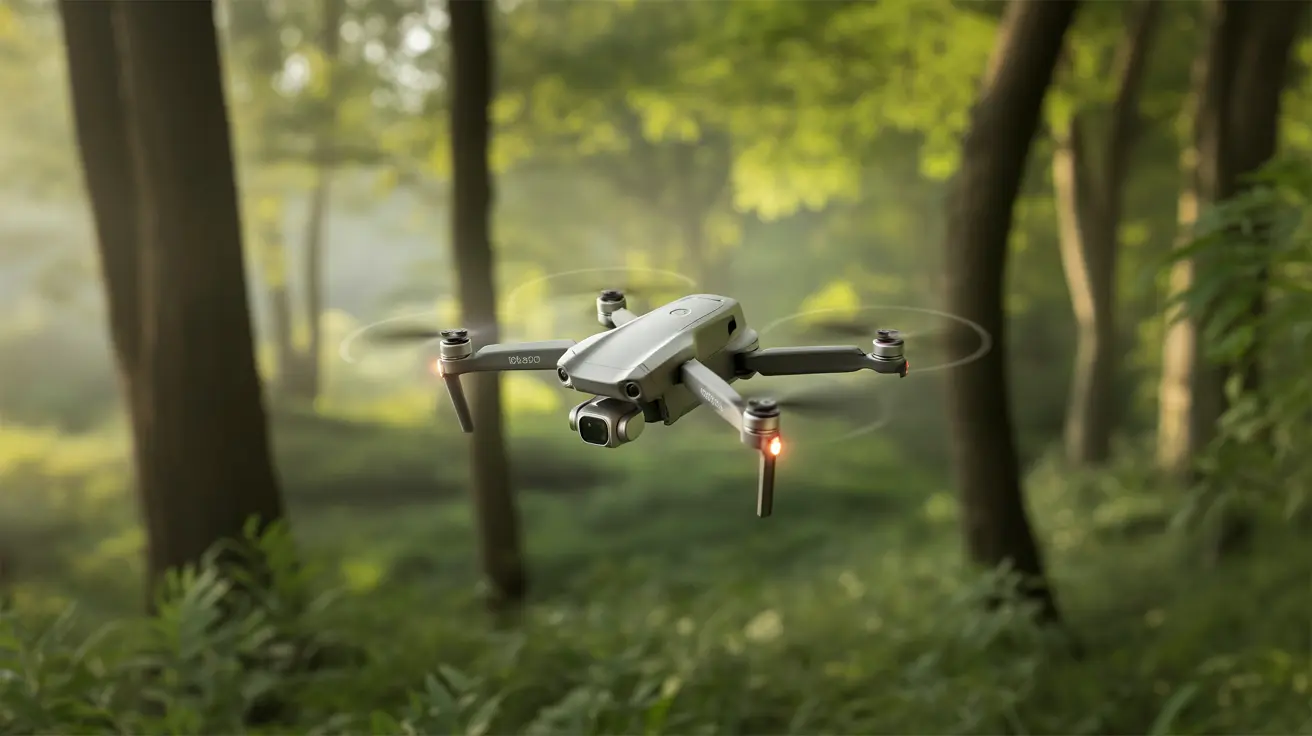
Imagine um drone voando com agilidade entre as árvores de uma floresta densa, desviando de galhos em tempo real e mapeando o terreno, tudo isso sem qualquer sinal de GPS. O que parece ficção científica está se tornando realidade graças aos RL Drones. Essa tecnologia emergente combina Veículos Aéreos Não Tripulados (VANTs) com Aprendizado por Reforço (*Reinforcement Learning*), um ramo poderoso da Inteligência Artificial. Em vez de seguir rotas pré-programadas, esses drones aprendem a navegar por tentativa e erro, de forma muito semelhante a um animal explorando um novo território. Eles são recompensados por decisões corretas, como evitar colisões, e penalizados por erros. Essa capacidade de aprendizado autônomo está abrindo portas para missões antes impossíveis em ambientes complexos, desde operações de busca e resgate em áreas remotas até o monitoramento detalhado de ecossistemas inacessíveis, revolucionando a robótica aérea e nossa interação com o mundo.
A Complexidade de Voar sem Orientação Global
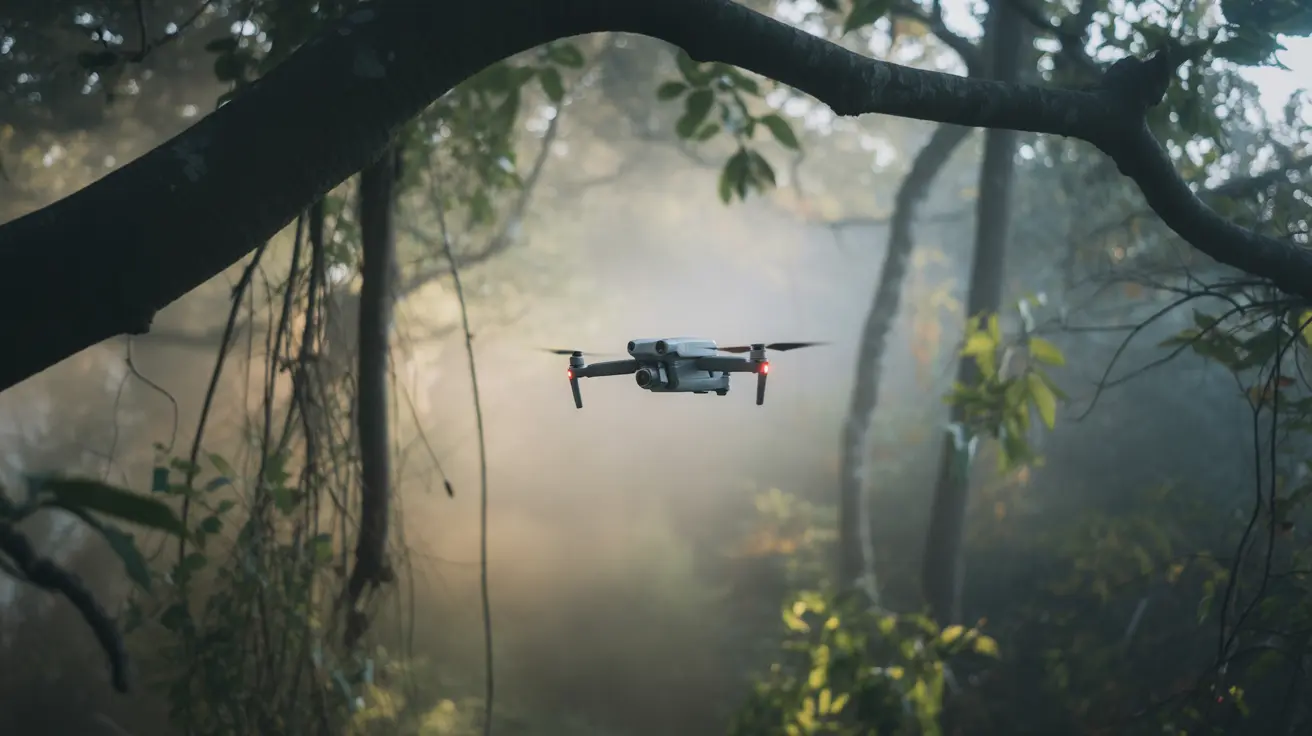
A dependência do GPS é o calcanhar de Aquiles da navegação de drones convencionais. Em ambientes abertos, o sistema funciona perfeitamente, mas dentro de florestas, cânions ou estruturas urbanas densas, o sinal se torna fraco, intermitente ou completamente inexistente. A densa copa das árvores bloqueia a comunicação com os satélites, tornando a localização global impossível. Sem essa referência, um drone tradicional fica essencialmente cego, incapaz de determinar sua posição ou traçar um caminho seguro.
O verdadeiro desafio, no entanto, vai além da simples ausência de GPS. A navegação autônoma em ambientes dinâmicos exige uma percepção ambiental e uma capacidade de tomada de decisão que se aproximam da cognição biológica. Os drones precisam interpretar um fluxo constante de dados de seus sensores para construir um mapa mental do seu entorno imediato.
• Detecção Dinâmica de Obstáculos: Voar em uma floresta não é apenas desviar de troncos de árvores. É preciso identificar galhos finos, videiras, animais em movimento e outros VANTs. O sistema de IA deve diferenciar entre um obstáculo estático e um dinâmico, prevendo trajetórias e reagindo em milissegundos para evitar colisões.
• Variações Climáticas e Impacto na Visibilidade: Condições como neblina, chuva forte ou baixa luminosidade podem comprometer drasticamente a eficácia de sensores visuais e LiDAR. Um sistema de robótica aérea robusto precisa adaptar seus algoritmos de controle, talvez reduzindo a velocidade ou confiando mais em outros sensores, para continuar operando com segurança quando a visibilidade é limitada.
Aprendizado por Reforço: Ensinando Drones a Voar Sozinhos
O Aprendizado por Reforço (RL) é a tecnologia central que permite aos drones superar a barreira do GPS. Diferente do Machine Learning tradicional, que aprende com dados rotulados, o RL ensina um agente a tomar decisões por meio da interação direta com um ambiente para maximizar uma recompensa. A lógica é surpreendentemente intuitiva e se baseia em quatro pilares:
- Agente: O próprio drone, ou melhor, o algoritmo de IA que controla suas ações.
- Ambiente: O mundo ao redor do drone, seja uma floresta real ou uma simulação virtual.
- Ação: Qualquer movimento que o drone pode executar, como acelerar, virar ou mudar de altitude.
- Recompensa/Punição: Um sinal numérico que o ambiente envia ao agente. Uma recompensa positiva é dada por ações desejadas (avançar em direção a um alvo, desviar de um obstáculo), enquanto uma punição (recompensa negativa) ocorre após uma colisão.
Por meio de milhões de tentativas, o agente desenvolve uma “política” – uma estratégia otimizada para tomar a melhor ação em qualquer estado percebido, visando acumular a maior recompensa total possível. A chave para o sucesso em tarefas complexas é o Deep Reinforcement Learning (DRL), que utiliza redes neurais profundas para processar dados brutos dos sensores (como imagens de câmeras) e tomar decisões sofisticadas.
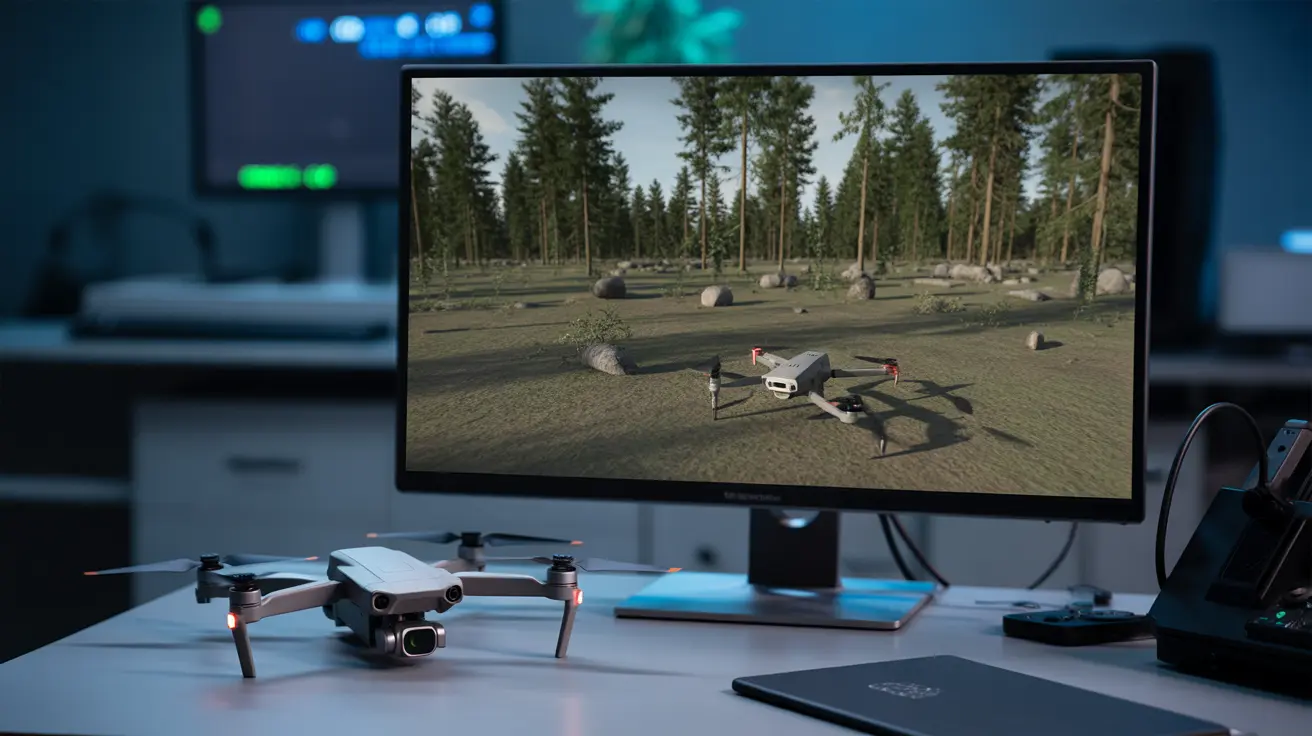
O treinamento de um RL Drone é um processo meticuloso. Ele começa em simulações de voo fotorrealistas. Nesses ambientes virtuais, os desenvolvedores podem criar cenários florestais complexos e testar o drone em milhões de cenários diferentes sem o risco de danificar o equipamento físico. A simulação permite acelerar o tempo, permitindo que o drone acumule o equivalente a anos de experiência de voo em apenas algumas horas. Apenas quando a IA demonstra um desempenho quase perfeito no mundo virtual, o conhecimento adquirido é transferido para um drone físico para testes no mundo real.
Aplicações Atuais e o Futuro da Navegação Autônoma
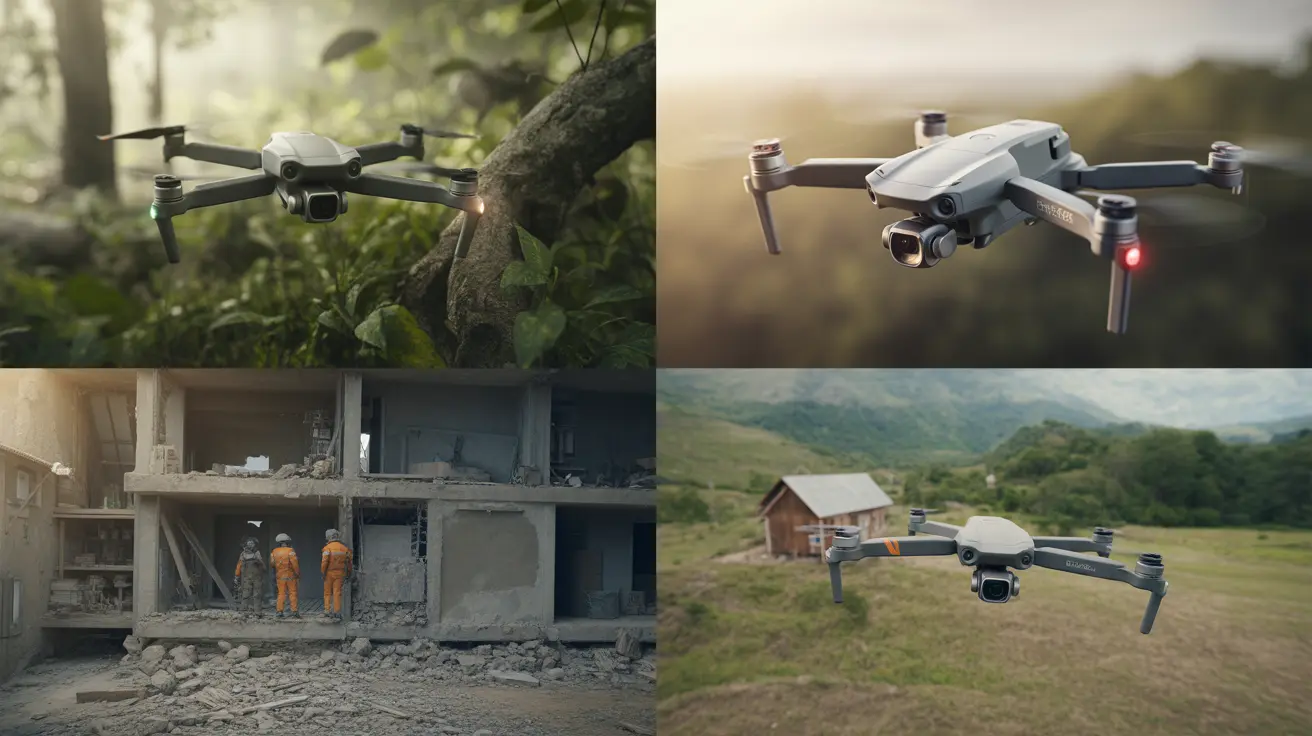
A capacidade dos RL Drones de navegar em ambientes sem GPS já está impulsionando inovações em diversas áreas. O impacto prático dessa autonomia inteligente é vasto e transformador, movendo os drones de meras ferramentas de filmagem para agentes autônomos de exploração.
No monitoramento ambiental, eles são revolucionários. Podem inspecionar áreas de difícil acesso para identificar espécies de plantas invasoras, monitorar a saúde da vida selvagem com mínima perturbação ou detectar focos de incêndio e desmatamento ilegal em seus estágios iniciais, fornecendo dados cruciais para esforços de preservação. Em operações de busca e resgate, esses VANTs podem entrar em edifícios desmoronados ou sobrevoar áreas de desastre onde a comunicação é falha, localizando sobreviventes muito mais rápido do que equipes humanas.
Outras aplicações promissoras incluem:
- Logística: Entrega de suprimentos médicos ou pacotes em vilarejos remotos, onde a infraestrutura é precária e os mapas de GPS são imprecisos.
- Pesquisa Científica: Geração de mapeamento 3D de alta resolução de cavernas, ruínas arqueológicas ou do interior de geleiras, revelando detalhes nunca antes vistos.
- Inspeção Industrial: Verificação autônoma de túneis, minas subterrâneas ou grandes estruturas internas, como tanques de armazenamento, sem arriscar vidas humanas.
Olhando para o futuro, a tendência é a integração do RL com outras tecnologias de IA, como a visão computacional avançada, permitindo que os drones não apenas naveguem, mas também compreendam o que estão vendo. Isso levará a uma autonomia aprimorada e levantará questões importantes sobre a tomada de decisão ética, como escolher o caminho de menor dano em um cenário de falha inevitável. Consequentemente, a criação de padrões de segurança e regulamentações claras será fundamental para permitir o uso seguro e em grande escala desses sistemas na robótica aérea.
Perguntas Frequentes
Qual a principal diferença entre um RL Drone e um drone com GPS?
A principal diferença é a fonte de orientação. Um drone com GPS depende de sinais de satélite para saber sua localização e seguir rotas pré-definidas. Já um RL Drone utiliza sensores próprios e Inteligência Artificial para perceber o ambiente imediato e tomar decisões de navegação em tempo real, independentemente de sinais externos.
Quanto tempo leva para treinar um drone com Aprendizado por Reforço?
O tempo varia, mas o grosso do treinamento ocorre em simulações aceleradas, onde o drone pode acumular o equivalente a meses ou anos de experiência de voo em questão de horas ou dias. A fase de testes e ajustes no mundo real é comparativamente mais curta, focada em validar o aprendizado virtual.
Essa tecnologia de RL Drones já está sendo usada comercialmente?
Embora ainda esteja em grande parte em fases avançadas de pesquisa e desenvolvimento, aplicações específicas, como inspeção de infraestrutura interna e mapeamento de minas, já começam a ver implementações comerciais. O uso em larga escala para missões como busca e resgate ou logística está em fase de protótipo e testes de campo.
Quais sensores são mais importantes para um RL Drone em uma floresta?
Uma combinação de sensores é crucial. Câmeras (estéreo ou monoculares) fornecem dados visuais ricos. Sensores LiDAR criam mapas de profundidade precisos para detectar obstáculos. Unidades de Medição Inercial (IMUs) rastreiam a orientação e aceleração do drone. Juntos, eles fornecem uma percepção completa do ambiente.
Um RL Drone pode operar em completa escuridão?
Sim, se equipado com os sensores certos. Enquanto as câmeras tradicionais falhariam, sensores como LiDAR, que usa pulsos de laser para medir distâncias, e câmeras térmicas podem operar perfeitamente sem qualquer luz visível, permitindo que o drone navegue com a mesma eficiência na escuridão total ou em ambientes com fumaça.
O mau tempo, como chuva ou vento, afeta um RL Drone?
Sim, o mau tempo representa um desafio significativo. A chuva pode interferir nos sensores LiDAR e borrar as lentes das câmeras, enquanto o vento forte pode afetar a estabilidade do voo. Os modelos de RL mais avançados são treinados em simulações que incluem essas variáveis para aprender a se adaptar e voar de forma mais cautelosa.
Como um RL Drone decide para onde ir sem um mapa?
Ele geralmente opera com um objetivo de alto nível (ex: “explore esta área” ou “vá para as coordenadas X, Y relativas”). A IA então toma milhares de decisões de baixo nível por segundo (desviar de uma árvore, passar por baixo de um galho) para alcançar esse objetivo, construindo um mapa local do ambiente imediato à medida que avança.