Robôs Anfíbios: Superando os Desafios da Locomoção em Arrozais
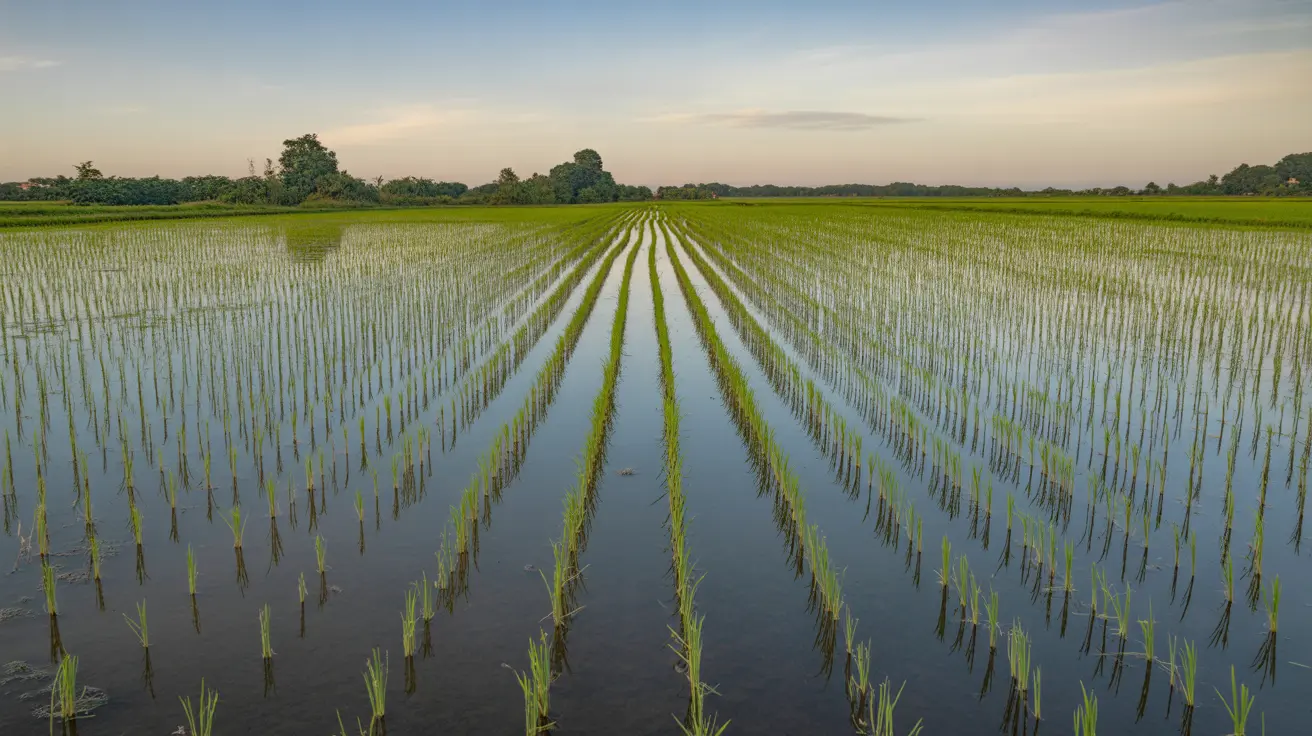
A imagem de um campo de arroz, com suas fileiras verdejantes submersas em água, evoca tradição e trabalho manual. No entanto, a agricultura de precisão está redesenhando esse cenário com a introdução dos robôs anfíbios, uma inovação disruptiva que promete revolucionar o cultivo. Esses veículos autônomos são projetados para navegar em um dos ambientes mais desafiadores do planeta: os terrenos alagados e lamacentos dos arrozais. A transição da terra firme para a água parada e o solo inconsistente não é trivial, exigindo uma engenharia sofisticada que equilibra flutuação, tração e estabilidade. Superar esses obstáculos é crucial, pois a automação em arrozais pode otimizar o uso de recursos, aumentar a produtividade e reduzir a dependência de mão de obra intensiva. Este artigo explora a complexa jornada da mobilidade robótica em campos de arroz, desde os desafios hidrodinâmicos até as soluções tecnológicas que estão moldando o futuro da sustentabilidade agrícola.
A Complexidade dos Arrozais para a Robótica
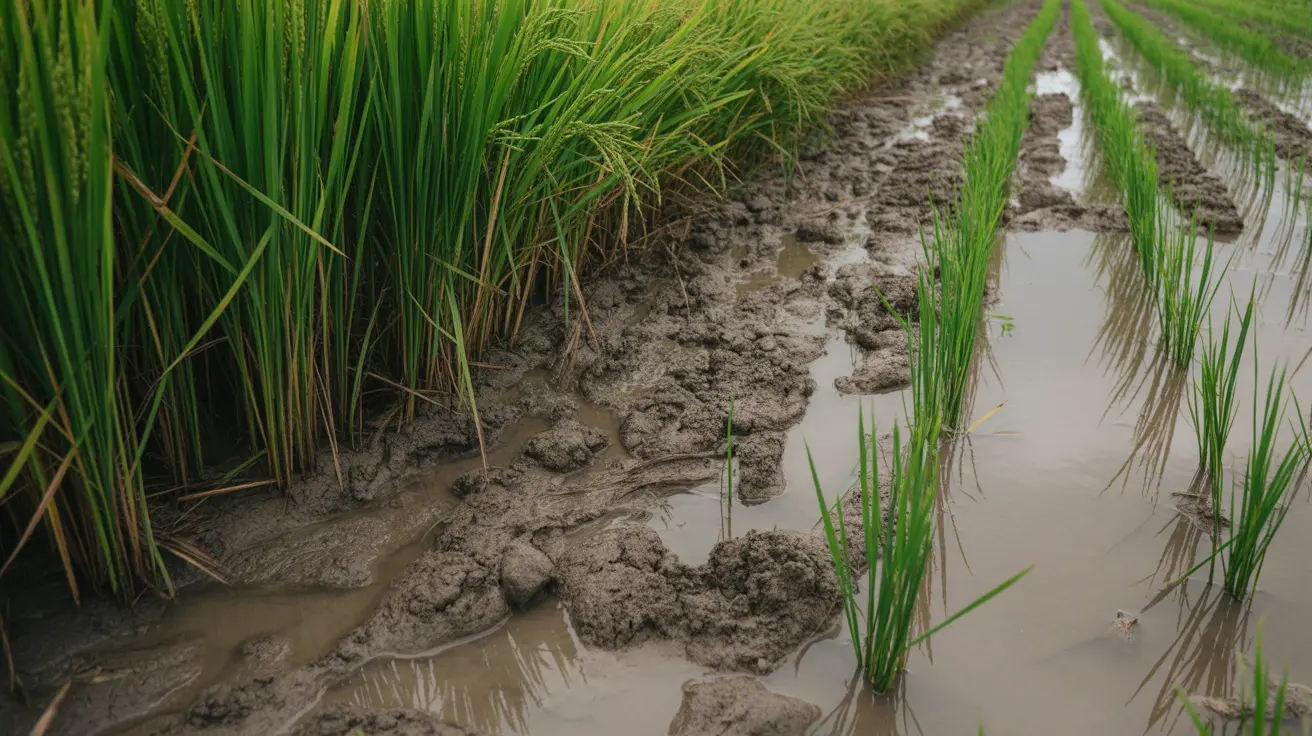
A robótica agrícola enfrenta seu teste mais severo nos arrozais. Diferente de campos secos e planos, este é um ambiente dinâmico e inóspito, uma tríade de desafios composta por água, lama e vegetação. A água, essencial para o cultivo do arroz, cria uma barreira imediata para a eletrônica e a mecânica convencionais. Sua profundidade, no entanto, não é uniforme. Variações de poucos centímetros podem significar a diferença entre um robô flutuando com sucesso ou atolando em um solo lamacento.
É nesse solo que reside o principal obstáculo. A consistência da lama em um arrozal muda drasticamente de um ponto para outro. Áreas podem ser firmes o suficiente para suportar peso, enquanto outras se comportam como um fluido denso, engolindo rodas e esteiras. Essa imprevisibilidade torna a tração uma meta móvel. Um design que funciona bem em lama compacta pode falhar completamente em lodo solto. Adiciona-se a isso a vegetação densa das plantas de arroz, que não apenas cria obstáculos físicos, mas também interfere em sensores de navegação, como LiDAR e câmeras.
O impacto desses desafios na produtividade agrícola é direto. A dificuldade de mecanização tradicional em terrenos alagados muitas vezes limita a eficiência das operações, desde a semeadura até o monitoramento de pragas. A manutenção de equipamentos que operam constantemente em condições de alta umidade e abrasão é cara e complexa. A introdução de sistemas robóticos para terrenos pantanosos precisa, portanto, ir além da simples automação. Ela exige uma reengenharia fundamental dos princípios de locomoção, focando em equipamentos que sejam ao mesmo tempo robustos, ágeis e inteligentes para garantir a manutenção robótica eficiente e a otimização do cultivo em larga escala.
Engenharia de Locomoção: Soluções para Terrenos Anfíbios
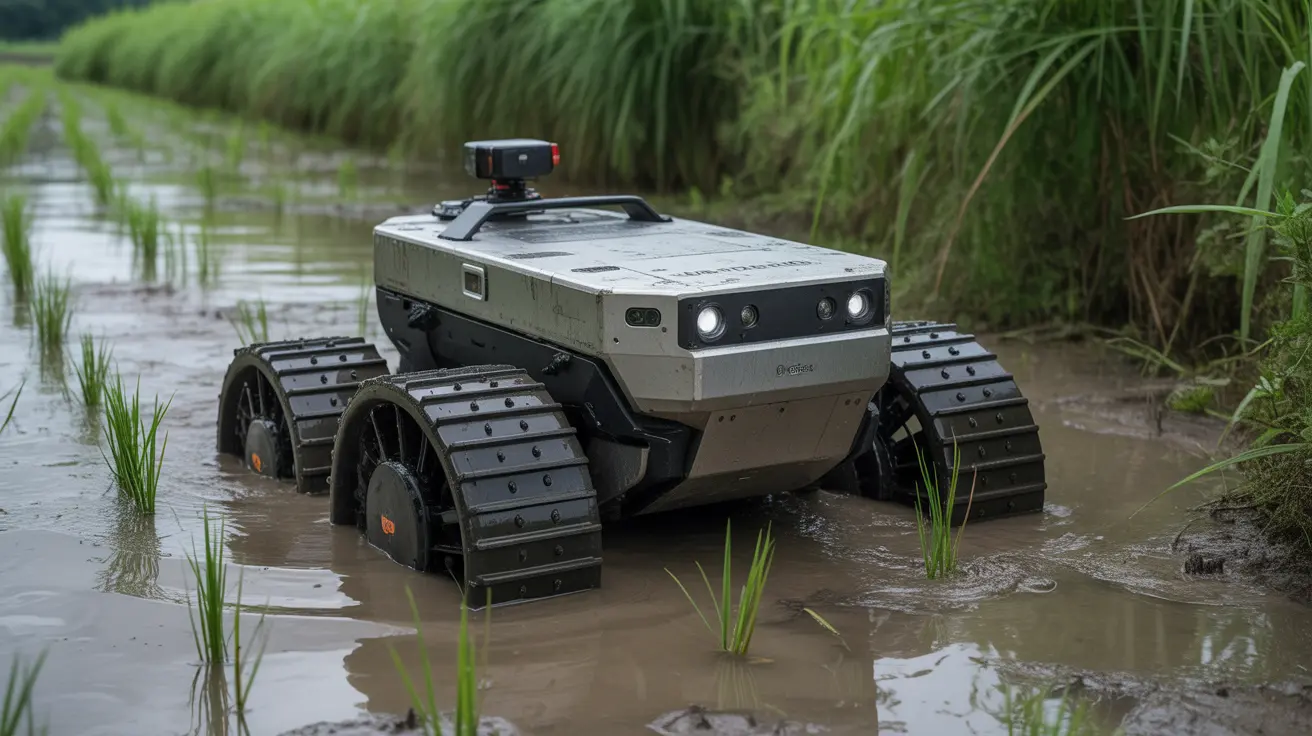
Para que os robôs anfíbios naveguem com sucesso, a engenharia de locomoção precisa resolver um dilema fundamental: o equilíbrio entre tração e flutuação. Um robô pesado demais afunda na lama, enquanto um leve demais pode não ter aderência suficiente para se mover ou realizar tarefas. A solução está em designs inovadores que distribuem o peso de forma inteligente e se adaptam ativamente ao terreno.
O design de rodas e esteiras é o primeiro campo de batalha. Rodas convencionais são inúteis. Em seu lugar, surgem rodas-gaiola ou rodas com pás, que “remam” na lama em vez de simplesmente rolar. As esteiras, por sua vez, são projetadas para serem largas e leves, maximizando a área de contato para reduzir a pressão sobre o solo, similar ao princípio das raquetes de neve. Muitos desses sistemas são feitos de materiais que não apenas resistem à corrosão, mas também possuem propriedades autolimpantes para evitar o acúmulo de lama, que aumenta o peso e reduz a eficiência.
Outra abordagem promissora são os sistemas de propulsão híbridos. Um robô pode usar esteiras para se mover em terra ou lama rasa e, ao encontrar água mais profunda, acionar hélices ou jatos d’água para navegar como um pequeno barco. Essa capacidade de alternar entre modos de locomoção é o que define a verdadeira natureza anfíbia desses autômatos.
Contudo, a mobilidade é inútil sem controle. A estabilidade e a navegação autônoma dependem de um conjunto sofisticado de sensores ambientais. Sensores ultrassônicos medem a profundidade da água, enquanto sondas mecânicas ou sensores de pressão avaliam a consistência do solo em tempo real. Câmeras e LiDAR mapeiam o ambiente, identificando as plantas de arroz e outros obstáculos. Todos esses dados alimentam complexos algoritmos de controle de movimento que ajustam a velocidade, a direção e até a pressão das esteiras para evitar atolamentos e garantir uma trajetória precisa, viabilizando a agricultura de precisão nesses ambientes desafiadores.
Aplicações e Futuro dos Robôs Anfíbios na Cultura do Arroz
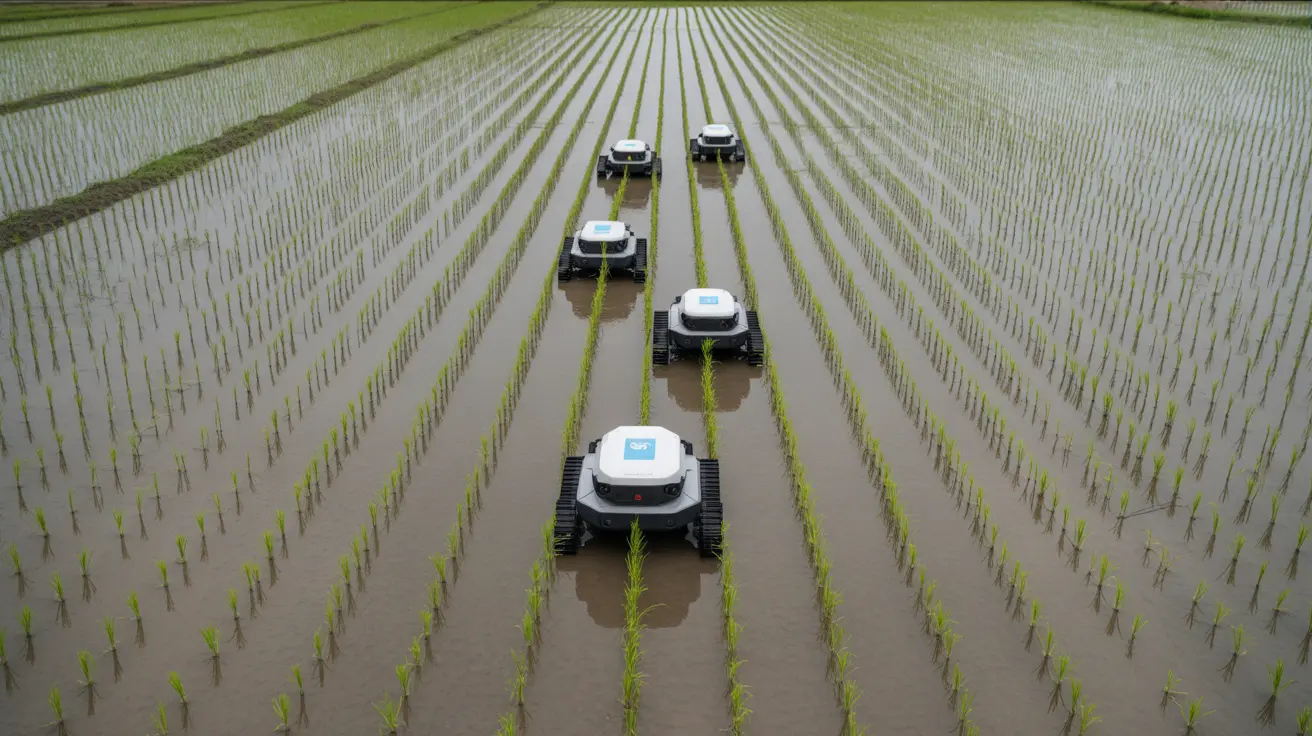
A superação dos desafios de locomoção abre um leque de aplicações práticas que podem transformar a rizicultura. Os robôs anfíbios estão sendo desenvolvidos para automatizar tarefas que hoje são trabalhosas, demoradas e, muitas vezes, imprecisas. O monitoramento é uma das aplicações mais imediatas. Equipados com câmeras multiespectrais e sensores ambientais, esses robôs podem percorrer os arrozais de forma autônoma, coletando dados sobre a saúde das plantas, níveis de nutrientes, presença de pragas e doenças. Essa coleta de dados em alta resolução permite uma otimização de cultivo sem precedentes, aplicando fertilizantes ou pesticidas apenas onde e quando necessário.
A semeadura e a colheita também estão no horizonte da automação. Robôs semeadores podem depositar sementes ou mudas em espaçamentos perfeitos, garantindo o aproveitamento máximo da área. Embora a colheita totalmente automatizada por máquinas anfíbias ainda seja um desafio complexo, protótipos já exploram métodos seletivos que poderiam aumentar a qualidade do grão colhido. O principal benefício é a drástica redução de mão de obra, um fator crítico em muitas regiões onde a população rural está envelhecendo e diminuindo.
O futuro aponta para desenvolvimentos ainda mais avançados. A pesquisa em robôs enxame explora o uso de múltiplos robôs pequenos e colaborativos que trabalham juntos para cobrir grandes áreas rapidamente, como um cardume de peixes high-tech. Essa abordagem aumenta a redundância e a eficiência. Outro campo vital é o desenvolvimento de novas fontes de energia. Células de combustível ou sistemas de carregamento solar integrados permitirão que esses veículos autônomos operem por períodos prolongados sem intervenção humana, garantindo uma vigilância e manutenção contínuas do cultivo. Essas inovações não são apenas avanços técnicos; são peças-chave para garantir a sustentabilidade agrícola e a segurança alimentar global.
Perguntas Frequentes
Qual o principal desafio para um robô operar em um arrozal?
O desafio central é a natureza imprevisível do terreno. A transição constante entre áreas submersas, lama densa e solo inconsistente exige um sistema de locomoção extremamente adaptável. Um robô precisa equilibrar flutuação para não afundar e tração para não patinar, tudo isso enquanto navega por uma vegetação densa.
Como os robôs anfíbios conseguem se mover na lama sem atolar?
Eles utilizam designs especializados como esteiras largas e leves que distribuem o peso, reduzindo a pressão sobre o solo. Muitos possuem rodas com pás ou garras que “remam” na lama. Sistemas de propulsão híbridos, que combinam tração terrestre com hélices aquáticas, também são uma solução eficaz para evitar atolamentos.
Que tipo de sensores são usados nesses robôs?
Eles empregam um conjunto diversificado de sensores. LiDAR e câmeras mapeiam o ambiente e os obstáculos, sensores ultrassônicos medem a profundidade da água, e sondas de pressão avaliam a firmeza do solo em tempo real. Esses dados são cruciais para que os algoritmos de navegação tomem decisões inteligentes.
A eletrônica desses robôs não é danificada pela água?
Para evitar danos, todos os componentes eletrônicos e motores são alojados em compartimentos totalmente selados e à prova d’água, com classificações de proteção (IP) muito altas. Os materiais externos são escolhidos por sua resistência à corrosão, garantindo a durabilidade do equipamento em um ambiente constantemente úmido e abrasivo.
Quais são as principais tarefas que os robôs anfíbios podem realizar?
As principais tarefas incluem o monitoramento da saúde das plantas e a detecção de pragas, a aplicação precisa de fertilizantes e pesticidas, e a semeadura automatizada. No futuro, espera-se que também possam realizar a remoção de ervas daninhas e até mesmo auxiliar em processos de colheita seletiva.
O que são robôs enxame e como se aplicam aos arrozais?
Robôs enxame referem-se a um grupo de múltiplos robôs menores que trabalham de forma colaborativa e coordenada. Em arrozais, um enxame pode cobrir uma vasta área de plantio para monitoramento ou semeadura muito mais rápido do que um único robô grande, oferecendo maior eficiência e redundância no sistema.
Qual o impacto desses robôs na sustentabilidade agrícola?
O impacto é significativo. Ao permitir a aplicação localizada de insumos como água e fertilizantes, eles reduzem o desperdício e a contaminação ambiental. A automação também otimiza o uso da terra e aumenta a produtividade por hectare, contribuindo para uma produção de alimentos mais eficiente e sustentável a longo prazo.