A Evolução dos Robôs Colhedores de Frutas: Sensibilidade Tátil e Velocidade em Pauta
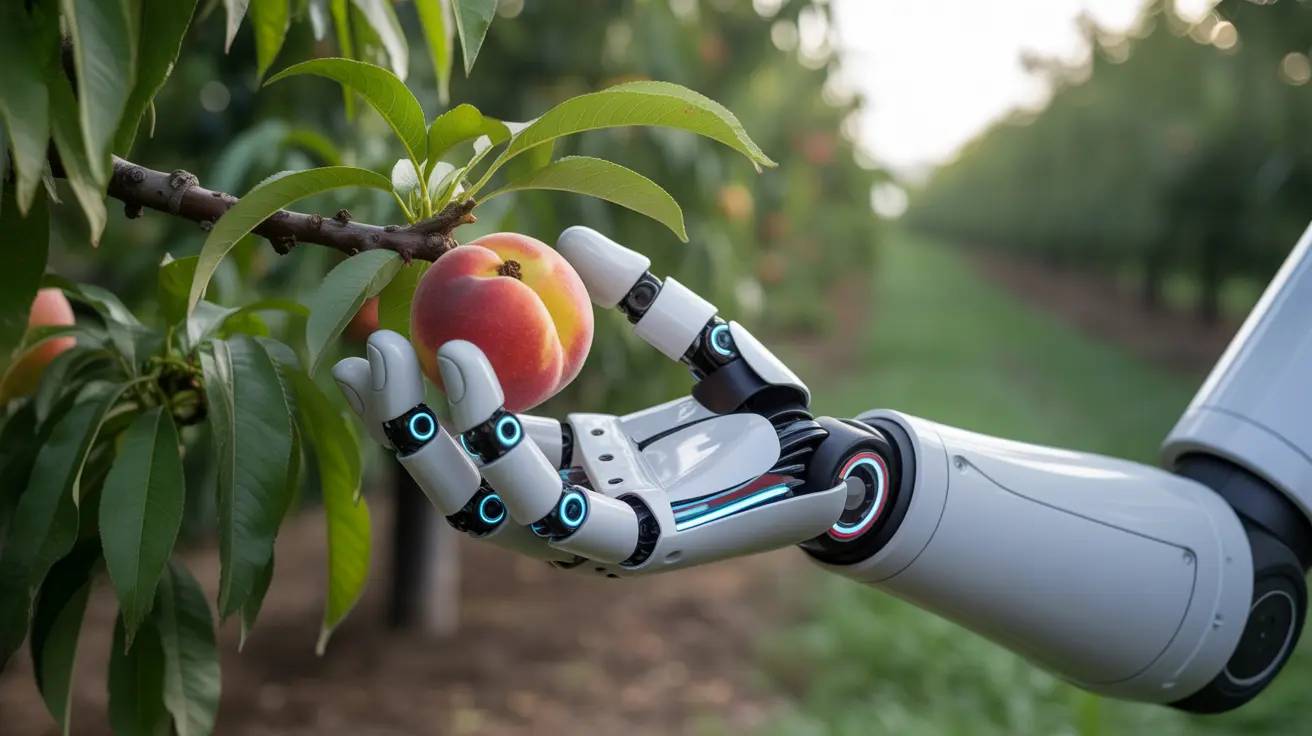
A agricultura vive uma revolução silenciosa, movida por dados, inteligência artificial e uma engenharia cada vez mais sofisticada. No epicentro dessa transformação estão os robôs colhedores, máquinas que prometem redefinir um dos processos mais antigos e trabalhosos da humanidade. Longe de serem meros tratores automatizados, esses sistemas representam a fronteira da tecnologia robótica, enfrentando desafios que mesclam força bruta com a delicadeza de um toque humano. A grande questão não é mais se a automação agrícola é viável, mas como ela pode ser aperfeiçoada para lidar com a complexidade da natureza.
A colheita de frutas delicadas, como morangos, tomates ou pêssegos, exige uma percepção que vai além do que câmeras podem ver. É preciso sentir a firmeza, identificar o ponto exato de maturação e aplicar a força correta para não danificar o produto. Este é o dilema central que impulsiona o desenvolvimento tecnológico no setor: como replicar a sensibilidade tátil humana em uma mão robótica? Ao mesmo tempo, essa precisão precisa ser combinada com uma eficiência operacional que justifique o investimento. A corrida para equilibrar velocidade e delicadeza está em pleno andamento, e suas soluções moldarão o futuro da produção de alimentos.
A Transformação Agrícola Pela Robótica
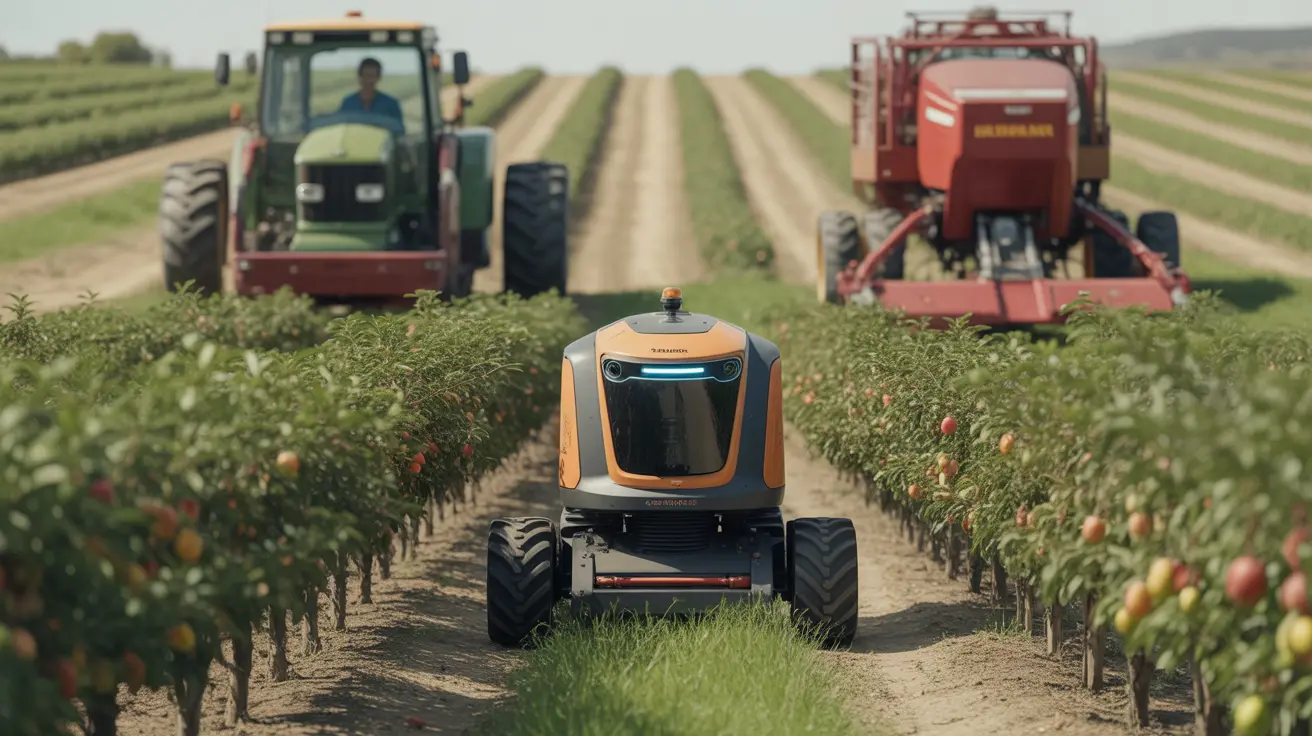
A automação no campo não é um conceito novo. Desde a invenção do trator no século XIX, a mecanização tem sido um pilar para aumentar a produtividade e reduzir a dependência do trabalho manual extenuante. Esse percurso histórico viu a introdução de colheitadeiras para grãos, sistemas de irrigação automatizados e, mais recentemente, a agricultura de precisão, que utiliza GPS e sensores para otimizar o uso de insumos. Cada avanço representou um salto na eficiência, permitindo que menos pessoas alimentassem uma população global crescente. Contudo, a colheita de frutas e hortaliças permaneceu como um dos últimos redutos do trabalho intensivo, devido à sua complexidade e à necessidade de discernimento.
A verdadeira virada começou com a chegada dos robôs à colheita. Os primeiros protótipos, surgidos há algumas décadas, eram máquinas desajeitadas e lentas. Suas limitações eram evidentes: sistemas de visão rudimentares que confundiam frutas com folhas, garras que esmagavam o produto e uma velocidade operacional inviável comercialmente. Eram provas de conceito, experimentos de laboratório que demonstravam mais os desafios do que as soluções.
O salto tecnológico recente, no entanto, foi exponencial. Impulsionado pela queda nos custos de sensores, pelo avanço da visão computacional e pelos algoritmos de inteligência artificial, uma nova geração de robôs colhedores começou a emergir. Essas máquinas agora são capazes de operar em ambientes não estruturados, navegar autonomamente entre fileiras de plantas e tomar decisões em tempo real. A transição de protótipos limitados para sistemas comercialmente promissores marca o início de uma nova era na colheita automatizada, onde a tecnologia robótica finalmente começa a decifrar a complexa linguagem da agricultura.
Robôs Colhedores: Engenharia e Delicadeza
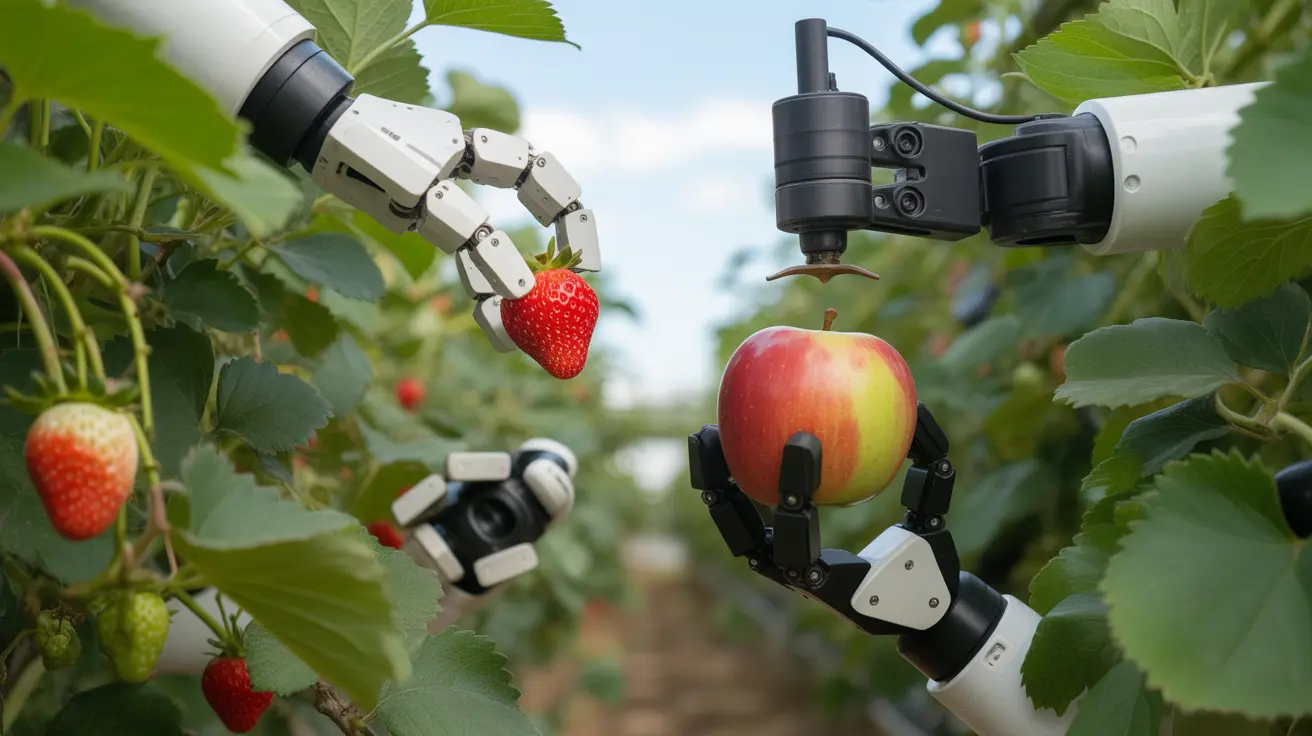
O coração de um robô colhedor é seu mecanismo de apreensão e manipulação, a chamada mão robótica. A engenharia por trás desses componentes é um exercício de equilíbrio entre robustez e sutileza. Diferentes frutas exigem abordagens distintas, levando a uma variedade de designs.
| Tipo de Mecanismo | Frutas-Alvo Comuns | Princípio de Funcionamento |
|---|---|---|
| Garras com dedos macios | Morangos, tomates, pêssegos | Aplicação de pressão controlada para segurar sem danificar. |
| Sistemas de ventosas | Maçãs, laranjas, pimentões | Sucção a vácuo para aderir a superfícies lisas e firmes. |
| Garras cortantes | Pimentões, pepinos, uvas | Combinação de apreensão com uma lâmina para cortar o pedúnculo. |
Além do tipo de garra, a flexibilidade estrutural do braço robótico é vital. Ele precisa se estender, retrair e manobrar em espaços apertados, muitas vezes sob folhagens densas, sem danificar a planta ou as frutas vizinhas. Designs inspirados na biologia, como o tromba de um elefante, estão sendo explorados para alcançar essa agilidade.
Contudo, a mecânica por si só não é suficiente. A questão crucial é a sensibilidade tátil. Para replicar a perícia humana, os robôs são equipados com uma gama de sensores de pressão e força. Esses dispositivos fornecem feedback em tempo real, permitindo que a mão robótica ajuste sua força de preensão. É essa tecnologia que impede que um tomate seja esmagado ou que uma maçã caia. Algoritmos avançados processam esses dados para inferir o estágio de maturidade, detectando a firmeza da fruta. Em alguns casos, espectrômetros são integrados para analisar a cor e a composição química, garantindo que apenas os melhores produtos sejam colhidos.
Finalmente, há o desafio da velocidade. Um robô pode ser incrivelmente preciso, mas se colher uma fruta por minuto, ele nunca será economicamente viável. O gargalo reside no ciclo completo: identificar, alcançar, segurar e depositar. Otimizar a movimentação e o posicionamento em tempo real exige um poder de processamento imenso e algoritmos de planejamento de trajetória extremamente eficientes. A indústria busca o ponto ideal onde a velocidade não compromete a precisão, um equilíbrio delicado que define o sucesso ou o fracasso de um sistema de colheita automatizada.
Tecnologias Habilitadoras e o Futuro da Colheita
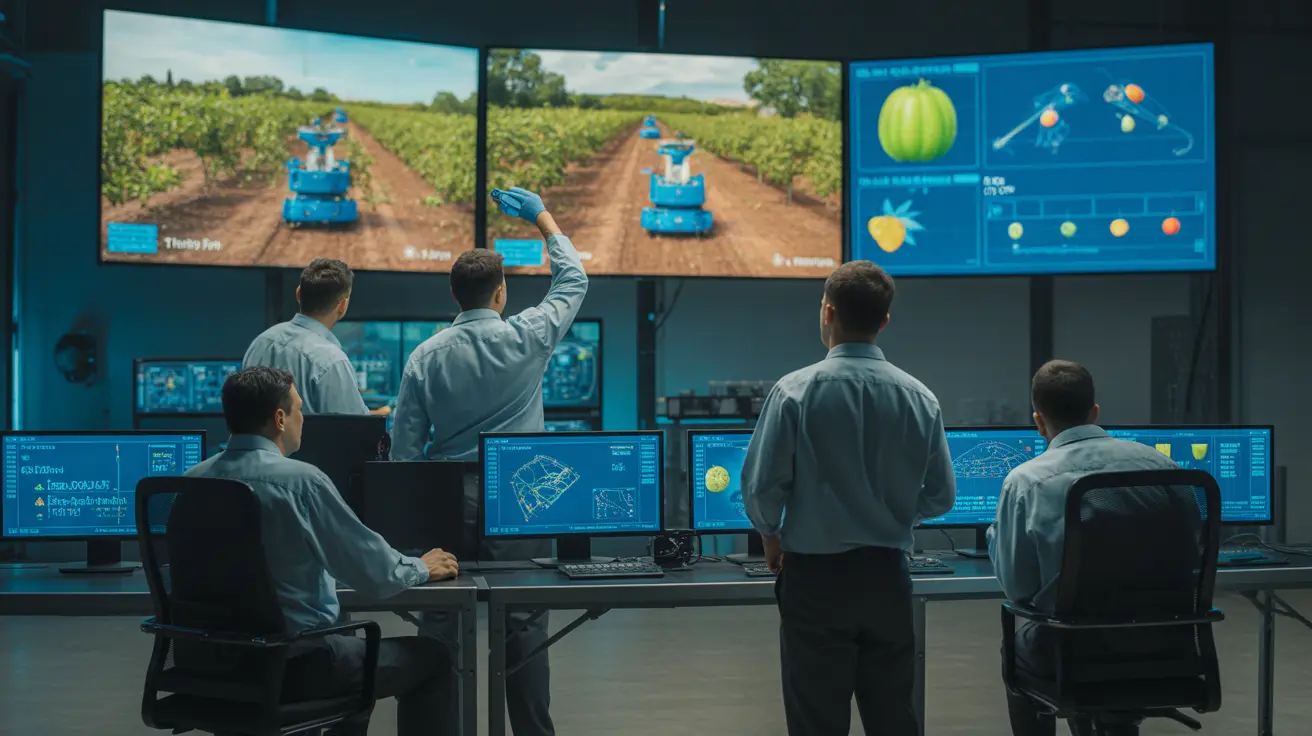
O cérebro por trás da operação dos robôs colhedores é uma poderosa combinação de visão computacional avançada e inteligência artificial. As câmeras, que funcionam como os olhos do robô, não capturam apenas imagens, mas dados. Algoritmos de IA analisam esses dados para reconhecer frutas sob diversas condições de iluminação, mesmo quando estão parcialmente ocultas por folhas ou agrupadas. O sistema aprende a diferenciar cores, formas e texturas para determinar a maturidade com precisão sobre-humana. Além do reconhecimento, a tecnologia de mapeamento 3D, utilizando sensores LiDAR ou câmeras estéreo, permite que o robô construa um modelo digital do seu ambiente, garantindo uma navegação autônoma segura e um planejamento de movimento eficiente.
A inovação também está presente nos materiais. O desenvolvimento de materiais inteligentes e o design biomimético estão revolucionando a construção das garras robóticas. Polímeros que mudam de rigidez em resposta a um estímulo elétrico e estruturas inspiradas em tentáculos de polvos permitem uma manipulação delicada e adaptável. O objetivo é criar uma mão que se conforme naturalmente ao formato da fruta. Paralelamente, o aprendizado de máquina permite uma otimização contínua. Cada fruta colhida é um ponto de dados que alimenta o sistema, tornando-o mais rápido e preciso ao longo do tempo.
As implicações dessa tecnologia são vastas. O impacto mais direto é o aumento da produtividade e a redução de perdas na colheita, que podem chegar a 30% em alguns cultivos. Contudo, os desafios econômicos e sociais na adoção são significativos, incluindo o alto custo inicial do equipamento e a necessidade de mão de obra qualificada para manutenção. A longo prazo, a colheita robótica redefine o futuro do trabalho agrícola, movendo o foco de tarefas repetitivas para funções de supervisão tecnológica, promovendo uma nova convivência homem-máquina no campo. O caminho à frente envolve a integração total desses robôs com outros sistemas de agricultura de precisão, criando ecossistemas agrícolas totalmente conectados e otimizados.
Perguntas Frequentes
Quais são os principais desafios técnicos dos robôs colhedores?
Os maiores desafios são replicar a sensibilidade tátil humana para evitar danos às frutas, alcançar uma velocidade operacional que seja economicamente viável e desenvolver sistemas de visão computacional robustos que funcionem sob diferentes condições de iluminação e com frutas parcialmente ocultas. O equilíbrio entre precisão e rapidez é a meta principal.
Robôs colhedores podem ser usados para qualquer tipo de fruta?
Atualmente, eles são mais eficazes para frutas com certa rigidez e crescimento mais previsível, como maçãs, pimentões e tomates. Frutas extremamente delicadas e de difícil acesso, como framboesas, ainda representam um grande desafio de engenharia, embora protótipos específicos para elas estejam em desenvolvimento avançado no setor de agritech.
Qual o impacto da inteligência artificial nessa tecnologia?
A inteligência artificial é fundamental. Ela alimenta os sistemas de visão computacional para identificar e classificar frutas, processa dados de sensores táteis para controlar a força da garra e otimiza as rotas de navegação do robô no campo. A IA permite que a máquina aprenda e melhore continuamente sua eficiência.
A colheita automatizada vai eliminar empregos no campo?
A colheita automatizada tende a transformar, e não eliminar, o trabalho agrícola. Ela reduz a necessidade de mão de obra para tarefas repetitivas e fisicamente desgastantes, mas cria demanda por novos perfis profissionais, como operadores de robôs, técnicos de manutenção e analistas de dados agrícolas, focados na supervisão da tecnologia.
Qual o custo para implementar robôs colhedores em uma fazenda?
O custo inicial ainda é elevado, variando de dezenas a centenas de milhares de dólares por unidade, dependendo da complexidade e da aplicação. No entanto, com o avanço da tecnologia e a produção em escala, a tendência é que os preços se tornem mais acessíveis, tornando o retorno sobre o investimento mais rápido.
Como os robôs colhedores lidam com variações climáticas como chuva ou vento?
Robôs modernos são construídos para serem robustos e resistentes às condições do campo. Sensores avançados e algoritmos de controle ajudam a compensar o movimento das plantas causado pelo vento. Modelos mais sofisticados possuem proteção contra umidade, mas condições extremas, como chuvas fortes, ainda podem limitar ou interromper a operação temporariamente.
O que é agricultura de precisão e como os robôs se integram a ela?
Agricultura de precisão é uma abordagem de gerenciamento agrícola que usa tecnologia para otimizar a produção. Robôs colhedores se integram perfeitamente a esse sistema, pois coletam dados valiosos sobre o rendimento e a saúde de cada planta durante a colheita, alimentando o ciclo de otimização para as próximas safras.